2026-08-16 大气科学 AI 研究进展日报#
核验截止:2026-08-16 13:25(Asia/Shanghai)
主窗口:2026-08-15 13:25—2026-08-16 13:25;24–48 h 缓冲窗口:2026-08-14 13:25—2026-08-15 13:25
上次工作区连续核验截止:2026-08-15 16:18。当前主窗口前 2 h 53 min 与上一期重叠,已按工作区日报、tracked_items.md和自动化记忆去重;真正连续新增从 2026-08-15 16:18 起计算。
检索范围:arXiv、OpenReview、Crossref、OpenAlex、Semantic Scholar、正式期刊/预印本页、GitHub、Hugging Face、机构页与数据平台。日期、状态、指标、代码和许可优先依据一手记录;聚合器只作发现入口。
一、总体判断与信号地图#
今天不是一个“核心模型集中发布”的窗口。没有发现满足直接任务和证据门槛的新雷达临近预报或 0–72 h 业务后处理结果;S2S 只有一条 SSRN 摘要级季节降水候选,因起报时刻、提前期和数据期未公开,暂不升级为 core-s2s。最强的新科学信号来自 24–48 h 缓冲窗口的一篇空气质量降尺度预印本:它表明,独立积分的 10 km 与 5 km 化学输送模式首先产生跨分辨率结构偏差,直接做超分辨率会把这个偏差当成“缺失细节”;更合理的做法是先概率订正共同网格上的结构,再施加守恒约束恢复空间细节。
主窗口的新增主要是可复现基础设施:一个长尾逐小时降水 MoE 代码包、一个城市对流降水平流一致性诊断代码包、一个 INSAT 卫星降水预处理框架,以及两个尚不能支持技巧判断的仓库壳。它们有方法启发,但都不能被写成新的雷达临近预报、业务短时预报或独立复现结果。
| 研究问题 | 本期信号 | 证据强度 | 关键边界 |
|---|---|---|---|
| 怎样保留可预报信息 | 季节降水候选用多尺度分解、因果筛选和滚动验证识别季节依赖的可预报性 | 仅摘要 | 起报时刻、提前期、输入数据期和共同样本未核实,暂不进入 core-s2s |
| 怎样恢复精细结构 | 空气质量预印本把跨分辨率结构订正与 2× 空间细化拆开 | 较强 | 这是逐时诊断降尺度,不是未来 AQ 预报;只验证一个 CTM、一个区域和一次 2× 放大 |
| 怎样表达不确定性 | EDM 扩散模型在结构订正阶段给出较优 CRPS,确定性 SwinIR 给出较低 nRMSE | 较强 | 概率优势与点误差存在权衡;气象和化学不确定性没有联合传播 |
| 怎样处理长尾降水 | SA-MoE 用 10 专家 Top-3 融合改善高阈值 CSI | 中 | 目标是 ERA5 1 h 后降水,0.25°、确定性输出;不是雷达、不是真实业务起报,也不是概率集合 |
| 空气质量怎样连接气象误差 | CTM 降尺度研究证明分辨率变化会同时改变气象、排放和化学状态 | 较强 | 2023 站点检验位于训练年份内;观测未用于训练,但这不是未见年份泛化 |
按新版分类,本期主窗口保留 1 个 adjacent-method、2 个 infrastructure、2 个 metadata-only;24–48 h 缓冲窗口保留 1 个 adjacent-method 和 1 个 core-air-quality。另有 1 篇短时多模式融合论文因正式上线日期早于 48 h 边界列为 window-out,1 个空气质量仓库因数据来源、预处理和指标存在实质矛盾列为 low-value-exclusion。没有发现新的 core-nowcasting 或窗口内可核实的 core-short-range、core-s2s 结果。
二、新增条目表#
2.1 主窗口#
| 标题 | 日期(北京时间) | 研究主线 | 相关性分类 | 来源/平台 | 正式状态 | 链接 | 代码/数据状态 |
|---|---|---|---|---|---|---|---|
sa-moe-precipitation-nowcasting / Scenario-Adaptive Mixture-of-Experts for Long-Tailed Hourly Precipitation Nowcasting |
2026-08-16 01:39 创建;13:00 形成公开复现包 | 长尾降水与确定性结构恢复 | adjacent-method |
GitHub | 公开研究代码包;未核实公开论文、DOI 或正式会议/期刊记录 | GitHub | MIT;训练/评估代码、结果 CSV、测试、最终检查点链接和作者给出的 SHA-256 公开;ERA5 原始数据与基线检查点不分发;未做本地端到端复现 |
egusphere-2026-1314-processing-code |
2026-08-16 00:19 | 城市对流降水平流一致性诊断 | infrastructure |
GitHub / EGUsphere | 新代码发布;配套 EGUsphere 预印本仍处公开讨论,不是同行评审终稿 | GitHub · 预印本 | MIT;完整处理流水线、合成演示和预期输出公开;受限的曼谷雨量站观测和事件窗口未分发 |
insat-nowcast |
2026-08-15 21:44 | 卫星降水输入与序列质控 | infrastructure |
GitHub | 黑客松研发框架;尚无预测模型、论文或技巧结果 | GitHub | M1 数据接入与 M2 预处理已实现并由作者报告 349 项测试;真实 MOSDAC 数据不分发;无标准 LICENSE,M3–M15 仍是计划 |
| Bridging the Gap between Climate Forecasting and Applications: A Multiresolution Causal Framework for Seasonal Precipitation | 2026-08-16 00:42(Crossref 建档) | 季节降水与可预报性筛选 | metadata-only |
SSRN / Crossref | SSRN 预印本/posted content,DOI 10.2139/ssrn.7267818;未核实期刊信息 |
DOI | 可访问摘要给出框架和作者指标;全文页受访问挑战,起报、提前期、数据期、代码、数据和许可未核实 |
AirCast-Delhi-AI-Powered-Air-Quality-Forecasting-System |
2026-08-16 08:59 | 德里 O3/NO2 24 h 预测设想 | metadata-only |
GitHub | README 级项目壳;无论文、代码实现、数据、权重或结果 | GitHub | 仅描述 7 个站点、卫星/再分析/历史输入和 XGBoost/LightGBM 设想;无标准 LICENSE |
2.2 24–48 h 缓冲窗口#
| 标题 | 日期(北京时间) | 研究主线 | 相关性分类 | 来源/平台 | 正式状态 | 链接 | 代码/数据状态 |
|---|---|---|---|---|---|---|---|
| Neural downscaling of air-quality simulations requires structural correction before spatial refinement | 2026-08-14(Crossref 16:05 建档) | 空气质量降尺度、结构订正与概率表达 | adjacent-method |
Research Square | v1 预印本,未经期刊同行评审;DOI 10.21203/rs.3.rs-10627504/v1,CC BY 4.0 |
版本页 | 论文写明代码在 GitHub,但给出的仓库当前返回 404;MONARCH 配对训练数据承诺录用后入库,当前未公开;GHOST 观测来自公开提供方 |
| TimeGAN-based generative modelling for air quality index forecasting and missing data imputation in Indian cities | 2026-08-14 18:03(Crossref 建档) | 城市 AQI 预测与缺测填补 | core-air-quality |
Discover Artificial Intelligence | 正式发表,DOI 10.1007/s44163-026-01892-y,CC BY 4.0 |
DOI | 可访问正式摘要;未核实代码、权重、冻结数据映射和完整切分;全文访问挑战阻止了预测提前期和泄漏审计 |
三、四条核心研究线#
3.1 core-nowcasting:没有新的直接雷达临近预报结果#
arXiv 的 physics.ao-ph、eess.IV 和 cs.LG 周五新稿已在上一期核验,周末没有新的正式新稿列表。OpenReview 和已跟踪仓库也没有出现可核实的论文、权重、数据或结果状态升级。sa-moe-precipitation-nowcasting 的名称包含 nowcasting,但其输入和目标均来自 ERA5:6 个逐小时历史场预测 1 h 后总降水,空间分辨率 0.25°。它不使用雷达回波、三维体扫、闪电或未来 NWP 驱动,不能归入 core-nowcasting。
insat-nowcast 是卫星到未来强降水的上游输入框架,也不是 satellite-to-radar。它目前完成的是 INSAT-3D/3DR 产品校准、统一到 0.04° 的 875 × 875 网格、掩膜、缺帧处理和归一化清单;视差订正因缺少云顶高度而有意未启用。作者明确写明“尚无模型,也不声称准确率”,因此只作为 infrastructure 保留。
3.2 core-short-range:窗口内无直接结果,长尾代码包仍是再分析实验#
SA-MoE 使用 2010–2024 年 ERA5,范围为 91.25–109°E、32–43.75°N,48 × 72 网格。10 个输入变量包括历史降水、整层云液水/冰水、700/850 hPa 比湿、2 m 露点、500 hPa 垂直速度和风、CAPE。按仓库实现,训练截至 2022-01-01,验证覆盖 2022-01-01 至约 2023-07-02,测试目标覆盖 2023-07-03 03:00 至 2024-12-31 23:00,共 13,149 个测试样本;归一化统计量只由训练段计算。
模型由 ConvGRU 时间干、Transformer U-Net 和 10 专家 MoE 组成,Top-3 门控但实际密集计算全部专家,输出是确定性连续回归。作者结果 CSV 报告 SA-MoE 的 RMSE 为 0.1037 mm h⁻¹、PCC 为 0.901,强于 Persistence(RMSE 0.1601)、TrajGRU(0.1126)、ConvLSTM(0.1141)、Earthformer(0.1346)、SimVP(0.1310)和 UNet3D(0.1168)。4 mm h⁻¹ 阈值的 CSI 为 0.4478,最强基线 TrajGRU 为 0.4387;提升较小。消融还显示,完整模型改善 4 mm h⁻¹ CSI,但在 0.1 mm h⁻¹ 阈值上无权重版本反而更高,说明尾部加权改变了轻雨—强雨权衡。
这项代码对“如何给长尾事件分配容量”有借鉴价值,但 MoE 不等于概率集合,仓库没有校准、可靠性或联合场不确定性检验;正式评估还关闭了辅助 hurdle gate。更关键的是,ERA5 分析场驱动与 ERA5 目标不能量化真实业务预报气象误差。因此保留为 adjacent-method,不把低 RMSE 或小幅 CSI 增益写成 0–72 h 业务技巧。
正式上线于 2026-08-13 的新疆电网静稳天气多模式融合论文给出 ECMWF +1–72 h、GRAPES +1–48 h、WRF +1–24 h 及 RF/LSTM/注意力融合,但上线时刻早于本期 48 h 边界,列为 window-out。全文虽报告综合 ACC 0.846(LSTM)高于持久性 0.612,却没有给出可审计的数据年份、样本数、单位、逐提前期或共同样本结果,不宜作为当前窗口的定量基线。
3.3 core-s2s:只有摘要级季节候选,暂不升级#
SSRN 的 MaCRO 摘要提出四个相连步骤:多分辨率降水分解、滞后感知筛选、概率因果发现,以及确定性/概率验证;案例为澳大利亚北约翰斯通河流域。作者称使用滚动起源验证和 9 类统计/机器学习模型,确定性三分位分类准确率在 DJF、JJA、MAM、SON 分别达到 80%、70%、60%、60%,而 MAM/SON 的概率可靠性较弱,贝叶斯更新用于按季节选择模型。
这些信息符合“先识别何时、何尺度有可预报信息,再构建概率产品”的研究逻辑,但可访问记录没有明确起报时刻、提前期、目标累计期、观测与气候预测系统、年份、样本量、气候态定义或代码。由于本监测的 core-s2s 要求 1–65 d 的初始化—有效时刻合同,当前只能保留为 metadata-only 候选,不能依据“seasonal”题名自动升级,也不能把分类准确率与 ECMWF、NCEP、CMA、UKMO 或 AI 天气模型作横向比较。
本期机构页没有新的 ECMWF、NOAA、Met Office、CMA、WMO 或 Google DeepMind 一手业务更新。FGOALS 没有被用作检索边界;结论是全系统范围内没有满足窗口与证据合同的新 S2S 结果。
3.4 core-air-quality:一项直接 AQI 预测和一项高价值结构订正#
TimeGAN 论文使用印度中央污染控制委员会 6 个城市 2018–2023 年逐小时记录,联合处理 AQI 回归、缺测填补和合成情景,并以 SMOTE 平衡类别;比较 ARIMA、SVM、随机森林和 LSTM。正式摘要报告 R² = 0.94、MAE = 3.72、MSE = 4.25,分类准确率 95.8%、F1 = 0.946,五折结果 R² = 0.93 ± 0.012,并称相对 LSTM 的配对 Wilcoxon 检验 p < 0.01。
这些数值只能作为作者报告。摘要没有给出预测提前期、训练/测试年份、城市内还是跨城市切分、缺测机制,以及 SMOTE/TimeGAN 是否严格限制在每个训练折内。MAE 3.72 与 MSE 4.25 若来自同一尺度和同一样本,会导致 RMSE 约 2.06、低于 MAE,数学上不可能;因此必须核对正文中的指标定义或排版。输入也未显示 CAMS、MLWP 或真实未来气象预报场,不能回答气象误差传播。它满足“未来 AQI 预测”的直接题名和正式摘要证据,暂列 core-air-quality,但证据等级保持中低。
空气质量结构订正预印本更贴近本期方法主线,但它是诊断降尺度,不是未来预报。作者以伊比利亚半岛 MONARCH 独立 10 km 和 5 km 在线 CTM 积分构建 NO2、O3、PM10、PM2.5 的配对逐小时数据;两套积分只共享 ERA5 气象和 CAMS 成分侧边界,内部气象、排放和化学状态可随分辨率分化。2021–2023 年及 2024 年非留出日用于训练,2024 年每月 25–27 日为验证、29–31 日为测试,并在相邻日之间留间隔;样本数为 163,680 / 4,320 / 3,360,归一化仅用训练段。
第一阶段把原生 10 km 场映射到由 5 km 场聚合得到的 10 km 场,学习跨分辨率结构订正;第二阶段再从订正后的 10 km 场恢复原生 5 km 场,并严格保持每个粗网格均值。作者比较 CNN、U-Net、SwinIR、GAN、flow matching 和 EDM diffusion。确定性 SwinIR 在结构订正阶段给出最低 nRMSE,EDM 对四种污染物均给出最低 CRPS;端到端确定性两阶段方案的污染物平均 nRMSE 约 22.0%,EDM→SwinIR 约 23.9%,但概率评分和峰值结构更好。这说明“最低点误差”与“分布和局地峰值”是不同目标。
2023 年 GHOST/EEA 背景站观测未参与训练,但年份本身属于 CTM 训练期。作者报告对 MONARCH 输入,NO2 的 POD 从 0.41 提高到 0.48、FAR 从 0.31 降到 0.30;对独立 CAMS 区域集合中位数输入,NO2 POD 从 0.59 提高到 0.62、FAR 保持 0.15。所有同图变体都使用共同站点—小时,但阈值把 WHO 年/日/8 h 指南值直接用于逐小时浓度,作者也将其明确限定为“逐小时超阈频率代理”,不能写成法规达标检验。地理四象限留出使性能平均恶化约 40%,提示外域迁移仍需要区域训练或域适配。
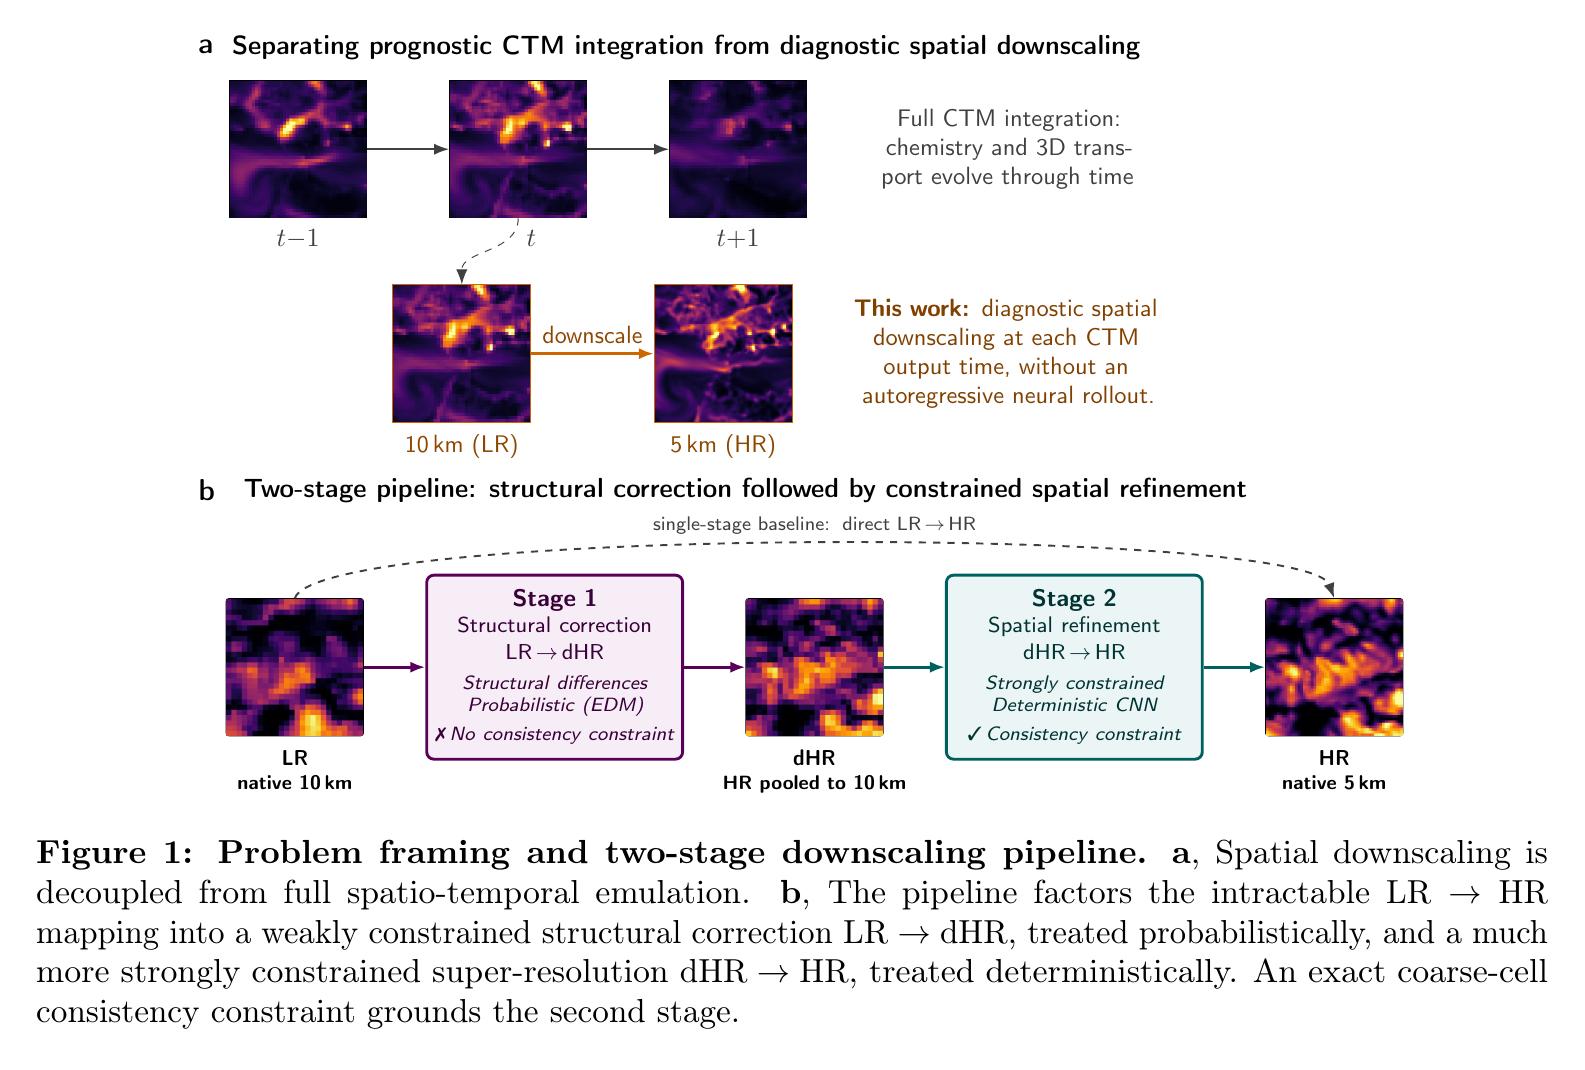
图 1(原图):将逐时诊断降尺度与完整 CTM 时间积分分开,并把 LR→HR 分解为概率结构订正 LR→dHR 和带粗网格一致性约束的确定性空间细化 dHR→HR。来源:Jens d'Hondt 等,Research Square v1, Figure 1。许可:CC BY 4.0。本站从该版本作者 PDF 第 5 页以 240 dpi 栅格化,仅移除页边距和图件之外的论文正文,保留两个面板与完整原始图注;未裁掉面板、标签、图例或内容,也未添加标注或改色。完整作者、图注、来源、许可和变更记录见同目录 metadata.json。
论文的 Code Availability 指向 JdHondt/MONARCH-downscaling,但该链接本次返回 404;数据声明则是“录用后公开”。因此不能写成当前代码和训练数据可复现。图件级许可、原始图注和第三方署名已核对,Figure 1 未见单独第三方信用行,故按 CC BY 4.0 镜像。
四、相关方法与基础设施#
4.1 城市对流降水平流一致性代码:解决“代码缺失”,没有解决“数据和物理归因”#
punpiti/egusphere-2026-1314-processing-code 配套 2026 年 6 月公开讨论的 EGUsphere 预印本。流水线用曼谷密集雨量站把 15 min 降水重建到 1 km 网格,使用 Farnebäck 光流估计平流,再以残差刻画非平流增长/衰减。最终严格规则按面积、峰值总量、事件总量和持续帧数把 157 个事件分为 36 个对流和 121 个非对流标签。新仓库提供输入结构、合成 15 帧/36 站示例、预期结果和完整处理脚本,许可证为 MIT。
这次发布是实质的 infrastructure 变化,因为公开讨论曾指出代码和数据不可用;现在代码缺口被补上,但 BMA 真实观测和事件窗口仍受限。审稿意见还指出,残差可能混合演变平流、稀疏站网和插值平滑,阈值定义也可能带来循环论证。它没有预测未来降水,不是 AI 模型,也不是雷达结果;可借鉴点是把平流一致性诊断作为对流生命周期评估的辅助,而不是把残差直接解释为物理增长率。
4.2 INSAT 输入框架:先冻结观测合同,再谈模型技巧#
insat-nowcast 将 INSAT-3D/3DR 多产品接入、标定、重投影、掩膜、缺帧和序列构建拆成独立模块,并明确记录 0.04° 网格、序列时间戳和归一化清单。真实数据需要 MOSDAC 登录且未再分发,仓库只用合成帧测试;项目没有标准许可证。M3 标签、M4–M7 基线/高级模型、M8–M15 训练、解释、验证和部署仍未实现。
它的研究价值不是当前技巧,而是先固定观测输入合同:通道标定、有效时刻、缺帧、云掩膜、视差和训练统计量都应可追溯。下一步只有在真实数据时间隔离、降水参照、提前期、基线和概率/阈值验证出现后,才可能从 infrastructure 升级。
五、机构信号、仅元数据、窗口外与排除项#
5.1 institution-signal#
对 Google DeepMind、ECMWF、NOAA、Met Office、WMO、CMA 和 Copernicus/CAMS 的 24–48 h 检索,没有发现改变模型、数据、代码、业务状态或正式评估的一手公告。旧版 AIFS/FastNet 文章、一般机构宣传和日常天气产品不重复收入。
5.2 metadata-only#
- MaCRO 季节降水 SSRN DOI:摘要支持多尺度—因果—概率框架和作者分类准确率,但缺失本监测所需的起报、提前期、共同样本和代码合同。下一触发器是可访问全文、数据/代码和 1–65 d 时效定义。
AirCast-Delhi-AI-Powered-Air-Quality-Forecasting-System:只有 README 设想,无可执行代码、数据、权重、指标和许可。下一触发器是提交实现、时间隔离评估、未来气象输入和正式许可证。- Hugging Face 的日本 7 d 天气预报数据集与斯里兰卡预报文档块在本窗口自动刷新,但属于日常数据积累,没有新的方法、评估或数据版本事件,不作为科研新增。
5.3 window-out#
- Research on Key Technologies for Static Weather Forecasting of Xinjiang Power System Based on Machine Learning and Multi source Numerical Model Fusion,DOI
10.7716/aem.v15i3.4025:期刊正式上线日期为 2026-08-13,早于 48 h 边界;Crossref 在主窗口延迟建档。任务覆盖 1–72 h,形式上连接core-short-range,但论文没有给出可审计的数据期、样本量、单位和逐时效结果,暂不用于定量比较。文章为 CC BY 4.0,但本期不镜像图件。
5.4 low-value-exclusion#
AkashN-23/Air_Quality_Prediction:README 称 5 个 Chennai “IoT 站点”和 WindGCN-GRU/VMD 预测,实际抓取脚本使用 Open-Meteo 空气质量与气象网格 API;VMD 在全时间序列上先行分解,均值/标准差也在全数据上计算,再做 80/10/10 切分,存在未来信息泄漏。主脚本还引用未定义的dataset,结果 CSV 与 README 的 R² 宣称不一致;无标准 LICENSE、持久性基线或可核实论文。保留为排除项,避免误归core-air-quality。- 双偏振天气雷达识别沙漠蝗虫的 SSRN 记录属于生物杂波/目标检测,不提供气象预测;且建档时刻位于与上一期重叠段,不重复收入。
- GSMaP 降水产品捕捉事件能力评估没有 AI、未来预测或新开放基准,不进入更新列表。
- 一般个人天气应用、天气网页封装、重复 INSAT 仓库和只更新 README 的项目不作为科研事件。
六、对当前研究的具体启发#
- 先区分结构偏差与缺失细节。 粗、细分辨率模式若是独立积分,共同网格上的差异可能来自气象、排放和化学状态分化;直接超分辨率会把物理状态偏差错误地当成纹理恢复问题。
- 把约束放在确实成立的环节。 dHR→HR 的块平均关系是构造上严格成立的,可用硬一致性约束;LR→dHR 来自两套独立积分,不能强加同样的质量或均值约束。
- 点误差与概率质量应并列。 SwinIR 的低 nRMSE 与 EDM 的低 CRPS回答不同问题。强降水和污染高值应同时报告 RMSE/MAE、CRPS、可靠性、POD/FAR、峰值与空间结构,不能用一个平均分代替。
- MoE 不等于不确定性。 多专家确定性网络若只输出一个场,仍不提供成员离散度、校准或情景概率。要表达不确定性,需要明确采样机制、成员合同和联合场验证。
- 训练年份内的独立观测仍不是未来年份检验。 CTM 训练不使用 GHOST 观测,站点比较因此是独立观测一致性证据;但 2023 属于训练年份,不能宣称时间外泛化。
- 真实预报驱动要单列。 ERA5→ERA5 的 1 h 实验、CAMS 分析/集合中位数的诊断降尺度和真实初始化的业务预报不是同一任务。报告技巧前必须固定起报时刻、有效时刻、提前期和可用输入。
- 先做泄漏审计,再看高分。 时间序列的全序列 VMD、全数据标准化、SMOTE 和生成数据增强都可能穿越切分边界;任何高 R² 都应先核查这些步骤是否只在训练折内拟合。
七、后续跟进触发器#
- 空气质量结构订正:GitHub 仓库恢复或提供永久归档;MONARCH 配对数据、CAMS/MONARCH 输入映射和固定 2024 测试清单公开;加入真正未见年份、外区域、不同 CTM、倍率 >2、校准和气象—化学联合不确定性检验。
- TimeGAN AQI:获得全文后核对预测提前期、城市/时间切分、SMOTE 与 TimeGAN 的折内拟合、MAE/MSE 定义、未来气象输入和代码/数据;若指标不一致无法解释,降级为
low-value-exclusion。 - SA-MoE:公开论文或正式版本;冻结 ERA5 下载/转换清单和基线检查点;在真实 NWP/AI 天气起报上复测,并增加概率可靠性、FSS、谱、对象和极端置信区间。
- MaCRO S2S:全文明确起报、提前期、目标累计期、气候预测系统、年份、滚动折和概率基线后,才考虑升级
core-s2s。 - 平流一致性诊断:真实曼谷数据或可替代公开事件集、阈值敏感性、站网密度/插值误差和雷达对照出现后再评估物理解释。
- INSAT 框架:标准许可证、真实数据时间合同、标签与模型模块、冻结测试事件、逐时效 CSI/FSS/POD/FAR/可靠性和独立运行出现后再升级。
八、简短结论#
本期最可借鉴的结论是:恢复细节之前,应先判断粗、细分辨率系统是否处于同一物理状态;若共同网格上已经存在结构偏差,就要把“结构订正”与“空间细化”拆开,并只在严格成立的环节施加硬约束。概率模型更适合表达弱约束阶段的多解性,确定性网络适合完成强约束细化,但两者都必须在未见年份、真实预报驱动和共同样本上重新验证。今天没有新的直接雷达临近预报或经充分核验的 S2S/短时业务结果,不用仓库数量或宽泛机构信号填充。