2026-08-24 大气科学 AI 研究日报#
核验窗口:主窗口为 2026-08-23 13:15:07—2026-08-24 13:17:02(北京时间);缓冲窗口为 2026-08-22 13:15:07—2026-08-23 13:15:07。日期以一手来源的提交、上线、登记或合并时间为准,不以搜索引擎抓取时间代替。上一轮截止时间和去重集合来自 2026-08-23 日报、历史雷达日报、
tracked_items.md与自动化 memory。
一、总体判断与信号地图#
本窗口没有核实到新的 core-nowcasting、core-short-range、core-s2s 或 core-air-quality 技能论文/业务结果。这不是“没有任何更新”:主窗口有一篇合成污染输送场的物理约束神经网络预印本,以及 pySTEPS 课程和 AD4DVAR 雷达外推仓库的实质代码变化;缓冲窗口恢复了一篇以北京 PM2.5 为案例的概念瓶颈时序预测预印本。但三者分别受制于“无真实未来预报”“课程/验证基础设施而非新模型技能”和“使用实际未来协变量”的边界,不能升级成四条核心线的直接进展。
| 研究线 | 本期信号 | 结论 |
|---|---|---|
core-nowcasting |
pySTEPS 新增塞尔维亚雷达—IFS 两小时融合练习、比利时雷达一小时外推练习;AD4DVAR 加固投影和物理距离验证合同 | 有基础设施变化,无新模型技巧、业务门槛或独立复现 |
core-short-range |
未发现新的 0—72 h 高分辨率降水/强对流订正、雷达—模式融合技能论文 | 保持空缺;课程中的 0—2 h IFS 融合仍归临近预报基础设施 |
core-s2s |
未发现新的 1—65 d AI/动力混合、降尺度、异常可预报性或公平多模式结果 | CMIP6 历史极端降水变率诊断不属于初始化 S2S 预测 |
core-air-quality |
AeroGraph-PINN 为解析合成场插值;ConceptTS 的主要结果使用真实未来污染物和气象协变量 | 均不构成真实起报条件下的 PM2.5 预报证据 |
本期最重要的方法信号不是更高的单一分数,而是三项合同审计:是否按未来时间留出、未来协变量在起报时是否真的可用、物理距离与验证窗口是否由明确投影和网格定义。它们直接决定“可预报信息、精细结构和不确定性”是否被诚实评估。
二、新增条目表#
2.1 主窗口与连续增量#
| 标题/对象 | 日期 | 研究主线 | 相关性分类 | 来源/平台 | 正式状态 | 链接 | 代码/数据状态 |
|---|---|---|---|---|---|---|---|
| AeroGraph-PINN: Physics-Informed Neural Networks for Air Quality and Pollution Prediction | 2026-08-24 05:14 +08(Crossref 创建) | 空气质量物理约束场重建 | adjacent-method | engrXiv / Crossref / GitHub | posted-content 预印本;DOI 10.31224/8035;CC BY 4.0;暂无期刊信息 |
DOI · 代码 | 公开脚本、50,000 点合成 CSV、两个权重和结果图;仓库无标准 LICENSE、release 或真实观测数据 |
pySTEPS/ERAD-nowcasting-course-2026 开课后材料更新 |
2026-08-23 14:41 +08(合并) | 雷达临近预报/雷达—NWP 融合 | infrastructure | GitHub / ERAD26 Academy | BSD-3-Clause 课程仓库合并 7ebb7688d728;不是论文或模型发布 |
合并提交 | 新增塞尔维亚 IFS 文件、融合练习/解答、MLCast 数据练习和下午讲义;无冻结环境、输出哈希或独立技巧表 |
gonos2k/AD4DVAR-radar 投影、仿射与物理距离合同加固 |
2026-08-23 14:53—23:39 +08(连续合并) | 雷达外推验证基础设施 | infrastructure | GitHub | 主分支合并 PR #139—#141;pyproject.toml 到 0.106.0;无论文/正式软件 release |
最新合并 | 公共源码和测试;仍无标准 LICENSE、真实雷达数据包、技能结果或业务验证;README 标题仍停在 v0.104 |
| A fast-response framework for real-time 3D wind field reconstruction: Supporting urban air mobility applications in complex environments | 2026-08-23 13:48 +08(Crossref 创建;在线日为 8 月 23 日) | 精细三维结构恢复候选 | metadata-only | Elsevier / Sustainable Cities and Society | 正式期刊文章,DOI 10.1016/j.scs.2026.107860;非开放获取;可访问记录无摘要 |
正式记录 | 未核实代码、数据、模型、输入时刻、预报时效或复用许可;暂不能确认是否使用 AI |
2.2 24—48 小时缓冲窗口恢复#
| 标题 | 日期 | 研究主线 | 相关性分类 | 来源/平台 | 正式状态 | 链接 | 代码/数据状态 |
|---|---|---|---|---|---|---|---|
| ConceptTS: LLM-Guided Concept Bottlenecks for Interpretable Multivariate Time-Series Forecasting | 2026-08-22 00:35 +08(arXiv v1 提交) | PM2.5 时序可解释性 | adjacent-method | arXiv | arXiv 2608.21277v1;预印本,暂无期刊信息;CC BY 4.0 |
摘要 · HTML | 使用公开北京多站点空气质量数据;未发现论文匹配的公共代码、训练权重、冻结划分或环境文件 |
三、四条核心研究线#
3.1 core-nowcasting:直接技能论文空缺,融合与验证基础设施有变化#
主窗口的 arXiv、OpenReview、Crossref、Semantic Scholar、AMS、IEEE、AGU、RMetS、EGU/Copernicus、Elsevier、Springer Nature、GitHub 和 Hugging Face 检索没有得到新的 0—3 h 雷达回波/降水生成式或概率集合论文。pySTEPS 和 AD4DVAR 的更新与临近预报直接相关,但前者是教学复现路径,后者是科学验证合同;两者都没有新增共同样本上的 CSI/FSS/CRPS/可靠度、强对流生命周期或业务门槛结果。
pySTEPS 更新的价值在于把“最后雷达观测、较早 NWP 起报和逐时效观测”放进同一个可运行练习。其边界也很清楚:把逐小时 IFS 累积插值到 5 min 会使相邻 NWP 场位移小于一个雷达网格,STEPS 融合的 NWP 光流因而可能受到时间插值合同影响;练习将这一点明确列为讨论题,却没有把它解决成新算法结论。
3.2 core-short-range:没有新的 0—72 h 区域业务证据#
未发现满足“明确起报时刻、有效时刻、预报时效、共同样本和区域高分辨率验证”的新论文或业务更新。三维城市风场文章的标题可能与精细结构恢复相关,但在无摘要、无方法和无时效定义的情况下,不能推断它是 NWP 后处理、机器学习降尺度还是同化/重建,更不能放入直接短期预报列表。
3.3 core-s2s:保持空缺#
未发现新的 1—65 d AI 天气模型、动力锚定/混合预测、生成式降尺度、异常可预报性或跨 ECMWF/NCEP/CMA/UKMO/FGOALS 的公平比较。新登记的 Evaluating North American Winter Extreme Precipitation Variability and Its Drivers in CMIP6 Models 从题名和元数据看是 CMIP6 历史/气候变率与驱动评估;可访问记录没有初始化预测、1—65 d 时效或 AI 方法,因此作为低价值排除项而不是 S2S 更新。
3.4 core-air-quality:两篇方法都没有通过真实起报合同#
AeroGraph-PINN 使用完整已知解析解随机抽取训练点,再在同一 0—1 h 时空域评估,实质是稀疏观测条件下的解析污染场插值。ConceptTS 虽用真实北京站点数据和 96 h 预测长度,但其主要“future-aware”实验把预测窗内的其他污染物和气象实测值作为已知输入;这既没有验证 CAMS/MLWP/NWP 预报驱动误差,也没有说明未来共污染物如何在起报时得到。两篇都不能支撑业务 PM2.5 预测能力,故本期 core-air-quality 仍为空。
四、相关方法与基础设施#
4.1 AeroGraph-PINN:解析输送约束改善稀疏场重建,不是空气质量未来预报#
来源、任务与数据。 Open Engineering/engrXiv 预印本由 Astha Ajitkumar Patel 单独署名。代码在 2 km × 2 km 平面上使用 50 × 50 网格和 20 个 0—1 h 时间点,构造 50,000 个解析浓度值。污染源位于 (0.5, 0.5),风速固定为 u=0.5 km h⁻¹、v=0.3 km h⁻¹,扩散系数固定为 D=0.05;没有真实排放、边界层、化学反应、地形、观测误差或预报气象驱动。
模型、训练与测试。 网络输入仅为 (x,y,t),主体是三个 64 单元 Tanh 隐层。基线只最小化 200 个随机时空“传感器”点的浓度 MSE;PINN 另在 2,000 个随机 collocation 点上约束二维平流—扩散方程残差,总损失为数据项加 0.1 × PDE 项。两者都训练 1,000 次迭代,固定随机种子 42。训练点跨越全部 0—1 h,评估又覆盖生成解析解的全部 50,000 点;没有按未来时段留出、独立源情景、风场扰动或跨域测试。
作者报告效果。 基线 MSE 为 0.053317、R² 为 0.8772;PINN MSE 为 0.031533、R² 为 0.9274,作者据此报告 MSE 降低 40.8%。这些数值说明已知正确 PDE 能抑制同一解析域内的非物理插值伪影,不能外推为真实 PM2.5 或大气成分预报技巧。
代码、许可与技术判断。 仓库给出数据生成、训练、评估脚本、合成 CSV 和两个 PyTorch 权重,依赖版本也已固定;但仓库无标准 LICENSE,论文的 CC BY 4.0 不能自动替代代码和权重许可证。最可借鉴的是把物理残差作为“未观测空间的结构约束”;迁移前必须增加因果时间切分、真实气象/排放边界、多个输送情景、观测误差和不确定性校准。图件未镜像:论文预印本虽登记 CC BY 4.0,但可访问的比较图来自无许可证代码仓库,未能把具体文件的来源链与正式预印本图件逐项核实。
4.2 ConceptTS:概念瓶颈揭示解释—精度折衷,但未来协变量合同过强#
来源、任务与数据。 Jiang、Chen 和 Liu 使用 Beijing Multi-Site Air Quality 数据集 2013-03-01 至 2017-02-28 的逐小时记录。原数据有 12 个站,论文只在 Aotizhongxin、Dingling 和 Tiantan 三站预测 PM2.5;协变量包含 PM10、SO₂、NO₂、CO、O₃、温度、气压、露点、降雨和风。每个样本用 96 h 历史预测后续 96 h,按时间顺序做 70%/10%/20% 划分。
预处理与输入合同。 缺测值在全序列上先做线性插值,再划分训练/验证/测试,这会让靠近边界的填补接触未来信息。主要 future-aware 设定还直接输入预测窗内实际气象和其他污染物;论文把它们解释为可由上游系统提供,但没有用归档 CAMS/MLWP/NWP 预报,也没有为 PM10、O₃ 等共污染物建立起报时可用的预报链。look-back-only 试验移除了这些未来输入,才更接近严格未来预测。
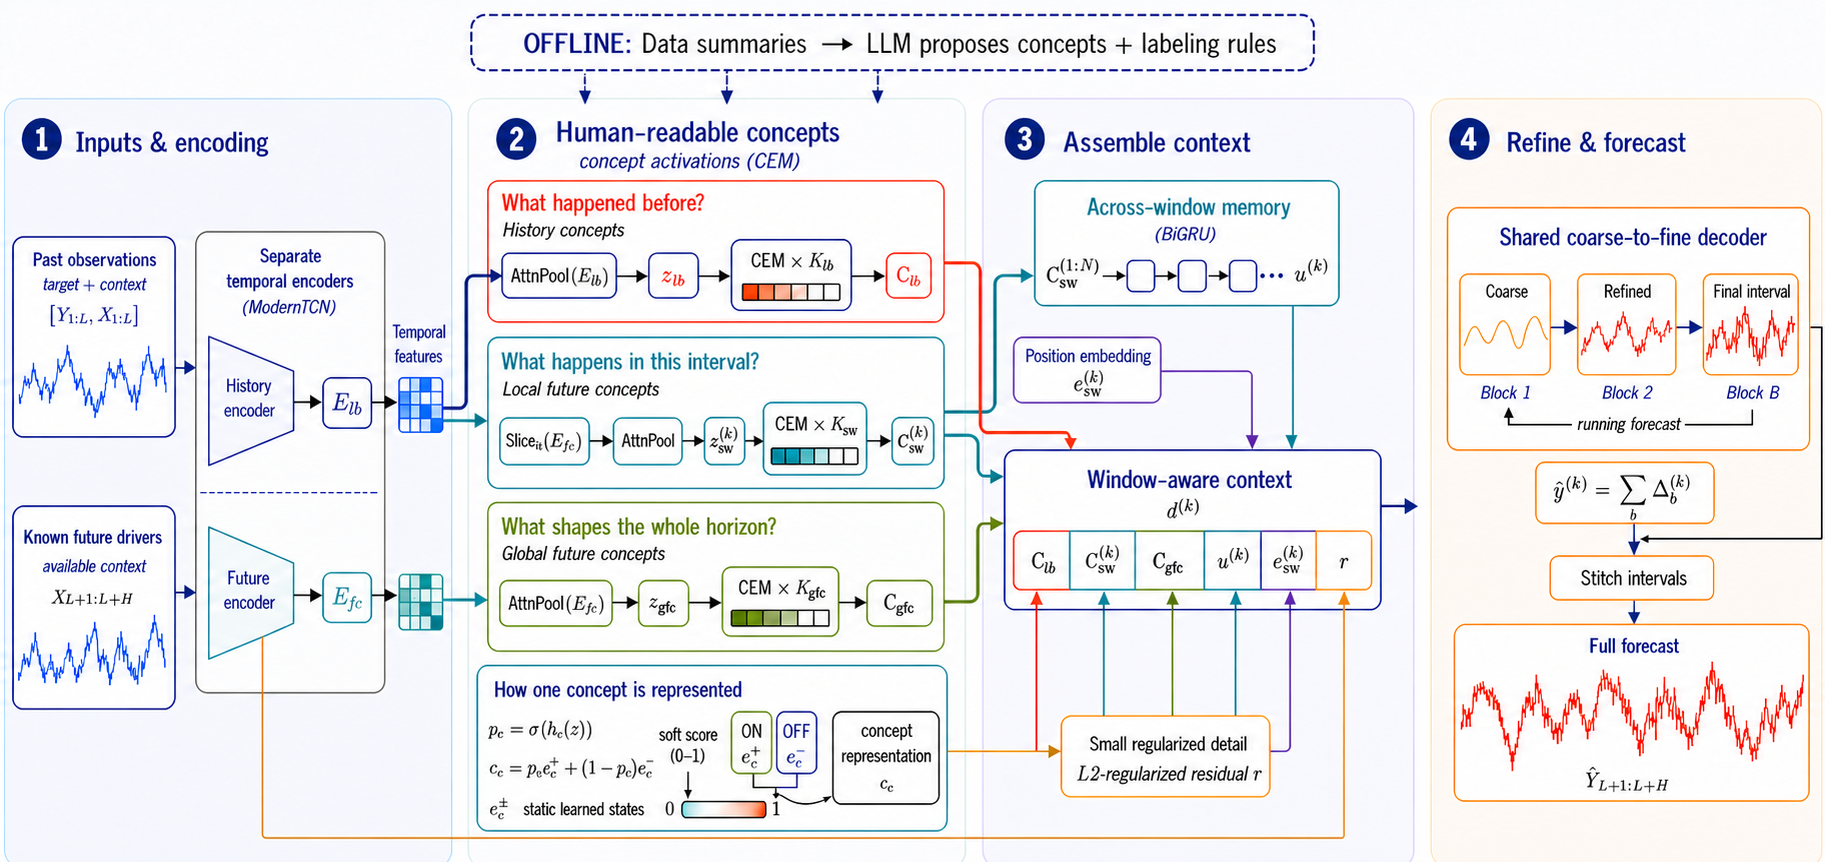
模型构建。 离线 LLM 根据训练统计和聚类概况提出历史、局地预测子窗及全预测窗三组概念,并生成可执行标签规则。ModernTCN 风格编码器保持时间与变量结构,三组概念嵌入瓶颈预测激活;BiGRU 连接多个预测子窗,共享粗到细残差解码器输出 PM2.5。训练损失包含 L1 预测、概念 BCE、边界平滑、防概念坍塌和残差正则。LLM 只用于离线概念构造,推理时不调用。
作者报告效果。 future-aware 设定下,ConceptTS 在三站的 MAE 分别为 12.71、12.25 和 13.62 μg m⁻³,但 XGBoost/LightGBM 在三个站均有更低或接近的 MAE;例如 Tiantan 的 XGBoost 为 12.00。look-back-only 的 ConceptTS MAE 升至 55.59、47.23 和 57.22,说明主要技能高度依赖未来协变量。作者还展示残差通道的解释—精度折衷:残差正则权重 0.01 时完整模型 MAE 12.71,而仅概念路径为 33.07;权重升至 1.0 时两者为 15.35 和 15.43。部分趋势/形状概念因只用均值、标准差、斜率和范围生成标签而 AUROC 较低,极端污染峰的 RMSE 也仍弱。
技术判断与当前研究连接。 论文的价值在于把“模型是否真的经由可读概念做出预测”变成可干预、可正则的结构问题,而不是只给事后 SHAP 图。对空气质量和 S2S 可借鉴三点:概念标签只能由起报时可用变量生成;残差旁路必须量化解释覆盖率;趋势/异常/极端概念需用更物理的标签而不是简单窗口统计。论文只报告 MAE/RMSE,没有 Brier、可靠度、区间覆盖或阈值事件检验;代码和权重也未公开,结论仍待复现。
metadata.json。
4.3 pySTEPS ERAD26:从单源外推走向起报一致的雷达—IFS 教学链#
材料与科学任务。 合并提交 7ebb7688d728 将 2026-08-23 下午课程材料并入主分支。融合练习使用 2017-08-12 塞尔维亚 RHMSS 雷达组合和当天 00:00 UTC 初始化的 ECMWF IFS control;雷达临近预报在 15:40 UTC 起报,输出到 +120 min。IFS 逐小时累积被换算为 mm h⁻¹、重投影到雷达网格,再插值到 5 min 时步。
方法与验证。 练习比较手工设定过渡时段的线性融合、保留局地强回波排序的 saliency 融合,以及按尺度技巧定权并可扰动成员的 STEPS 融合;验证函数逐时效比较融合结果和原始 IFS 的 CRPS。为缩短课堂运行时间,STEPS 示例只设一个成员,因此不能将图中结果解释成经充分抽样的概率集合技能。练习本身留有待学员填写项,完整答案在 solutions 目录。
跨域数据练习。 新增 block_06_mlcast_datasets.ipynb 从 MLCast/ECMWF 对象存储读取比利时 RADCLIM 1 km/5 min 雷达—雨量计融合产品,用 4 帧历史做 12 步(60 min)Lucas–Kanade 外推,并以 1 mm h⁻¹ 阈值、20 km 尺度计算 FSS。它还指向德国、丹麦、意大利和英国雷达目录,适合做跨雷达域迁移门槛;但当前只演示传统外推,不是 AI nowcasting benchmark。
代码、数据和剩余边界。 仓库为 BSD-3-Clause,并新增一个 300 kB IFS 文件、练习/解答和下午讲义;比利时 RADCLIM 在 notebook 中标为 CC BY 4.0。尚缺冻结数据 manifest、锁定环境、预期输出哈希、完整多成员概率检验和 AI 模型共同样本结果。其最直接价值是为后续比较提供可审计的输入/有效时刻/时效骨架,而非宣布新技巧。
4.4 AD4DVAR:物理距离合同更可靠,预测技能没有变化#
更新内容。 PR #139—#141 连续修复雷达网格仿射和验证物理距离语义:对剪切网格用最小奇异值定义可达物理位移;让直接网格构造和起报合同共享条件数、形状、投影和数据类型检查;将当前物理距离 CRS 限定到 EPSG:5179,并拒绝 EPSG:3857 被直接当作地面米;对 1×N/N×1 网格只使用活动轴,1×1 不允许空间尺度验证;新增韩国投影的允许空间域、1 m—100 km 支持间距、雷达/网格范围和尺度误差合同。剪切网格仍可做 FSS,但按米定义的自动学习方形 tile 会 fail closed。
验证和正式状态。 最终清单记录科学测试 570 passed、405 subtests passed,另有当前世代/语义回放测试、wheel/sdist 构建和哈希依赖锁;pyproject.toml 为 0.106.0,但 README 顶部仍写 v0.104。仓库清单明确把多雷达确认性结论、外部发表和业务部署分别保持为 HOLD/HOLD/NO-GO。
技术判断。 这些修改能防止错误 CRS、退化仿射或名义网格尺度污染 FSS、空间年龄门槛和雷达源选择,是验证基础设施的实质进步。但仓库仍是三帧输入的确定性外推研究代码,未新增真实雷达事件、pySTEPS/稠密光流共同样本、概率集合或独立复现;因此不能把更多测试等同于更高预报技巧。
五、机构信号、仅元数据、窗口外与排除项#
5.1 机构信号#
对 Google DeepMind、ECMWF、NOAA、Met Office、中国气象局、WMO 和 Copernicus/CAMS 官方页面进行了本窗口检索,没有发现主窗口内包含新模型、业务上线、正式验证、代码/权重/数据或状态变化的独立事件。Met Office 8 月 20 日的 AI 预报“confidence gap”文章早于缓冲窗口,且主要是公众信任研究;未将其作为本期技术更新重复收录。
5.2 仅元数据候选#
城市低空三维风场重建。 Elsevier/Crossref 已确认 Pang 等的论文于 2026-08-23 在线,刊于 Sustainable Cities and Society,正式 DOI 为 10.1016/j.scs.2026.107860。当前一手记录只提供题名、作者和出版状态,没有摘要、输入观测、模型、训练测试、实时定义、未来时效、结果或代码信息;OpenAlex 和 Semantic Scholar 在核验时也尚未收录该 DOI。故只能记录“复杂城市环境的实时三维风场重建候选”,不能判断它是机器学习、降尺度、数据同化还是纯降阶方法。图件未镜像:文章非开放获取,具体图件复用许可和图注均未核实。
5.3 窗口外与低价值排除#
| 对象 | 状态 | 排除理由 |
|---|---|---|
Evaluating North American Winter Extreme Precipitation Variability and Its Drivers in CMIP6 Models,DOI 10.1016/j.wace.2026.100948 |
主窗口正式元数据 | 历史/气候变率与驱动诊断;未见 AI、初始化预测或 1—65 d 时效 |
Seasonal Modulation of Diurnal Precipitation over the Mentawai Islands,DOI 10.61310/mjst.v24i1.2606 |
主窗口正式文章 | 用 2000—2022 IMERG/GSMaP 和 ERA5 分析季节—日变化;不是预测研究 |
Transferability of Machine Learning-Based Calibration Models for Low-Cost PM2.5 Sensors Across Heterogeneous African Cities,DOI 10.1002/met.70228 |
缓冲窗口正式文章 | 任务是跨城市低成本传感器校准,不是未来浓度或气象驱动预报 |
Hugging Face jniimi/weather_forecast_japan、nuuuwan/lk-dmc-weather-forecasts-* |
主窗口高频上传 | 小时/两小时“Upload dataset”例行追加;未见数据模式、许可、方法或评估协议的实质变化,不按更新时间制造科研事件 |
arXiv 2608.21234 等宽泛 data-assimilation/AI 关键词命中 |
窗口内预印本 | 课程讲义或非大气任务;无四条研究线的可用方法/证据 |
没有用旧论文、未来卷期、搜索引擎重抓或宽泛 AI 天气新闻填充主更新列表。未来卷期文章若没有本窗口内的正式上线/状态变化,也不按卷期日期重复计数。
六、对当前研究的具体启发#
- 先冻结“起报时可用信息表”,再比较模型。 ConceptTS 的 future-aware 与 look-back-only 差距说明,同一架构的好分数可能主要来自未来协变量合同。空气质量、S2S 和雷达—模式融合都应逐变量标注来源系统、起报时刻、可用延迟、版本、空间网格和是否为分析/再分析。
- 结构恢复必须和未来外推分开验证。 AeroGraph-PINN 在同一解析时空域重建得更平滑,不代表跨未来时段或新输送情景可预报。建议把试验拆为同刻空间补全、固定驱动未来演化、预报驱动未来演化三层,分别报告误差。
- 物理约束的坐标合同属于科学方法。 AD4DVAR 的修复表明,用投影坐标直接计算 km 尺度、FSS 邻域或位移阈值时,CRS 面积范围、尺度误差、仿射剪切和退化轴都必须进入可复现合同;否则“物理一致”可能只是单位标签一致。
- 融合评估要保存源场的原始时间分辨率。 pySTEPS 练习将小时 IFS 插值到 5 min 后估计 NWP 光流,可能把真实相邻位移压到亚网格。正式试验应同时保存原始逐小时累积、重采样字段和时效映射,并对不同插值/累计合同做敏感性检验。
- 解释性不能由旁路悄悄承担预测。 ConceptTS 的残差正则消融说明,高精度可能来自绕过概念瓶颈的小残差通道。若在 S2S 异常、PM2.5 阈值或强对流对象上使用可解释中间量,应报告仅概念路径、完整路径和干预后的共同样本结果。
- 不确定性仍是本期最明显的空缺。 AeroGraph-PINN 无集合,ConceptTS 无概率校准,AD4DVAR 无概率动作验证,pySTEPS 教学 STEPS 示例只跑一个成员。后续共同评估至少应包含 CRPS、Brier、可靠度、rank histogram/覆盖率和高阈值事件的成本损失。
七、后续跟进触发器#
- AeroGraph-PINN: 出现真实站点/排放/气象驱动、严格未来时间和新源情景留出、PDE 参数不确定性、标准代码许可证或独立复现时升级;否则保留为解析场方法演示。
- ConceptTS: 使用归档 issuance-time CAMS/MLWP/NWP 未来驱动;未来共污染物由可运行上游模型产生;缺测填补只用过去;公开代码/权重/冻结划分;补充极端阈值、CRPS/可靠度和跨站/跨城检验时重新判断
core-air-quality。 - pySTEPS ERAD26: 最终课程归档、数据 manifest、锁定环境和输出哈希;完整多成员 STEPS;AI nowcasting 练习/权重;在同一塞尔维亚个例及跨欧洲雷达域上报告外推、STEPS、NWP 和融合的共同样本 FSS/CSI/CRPS/可靠度。
- AD4DVAR: 标准 LICENSE、正式 release、真实单/多雷达事件、投影/尺度误差敏感性、与 pySTEPS/稠密光流/生命周期基线公平比较、校准集合和独立复现;README 与包版本同步也是最低软件卫生触发器。
- 三维城市风场论文: 官方摘要/全文、输入观测和实时/未来时效定义、模型类型、数据与代码出现后再分类;只有确认机器学习精细结构恢复或短期预测并有可审计验证,才进入
adjacent-method或core-short-range。 - 四条核心线: 继续优先追踪真实起报、共同样本、局地结构/谱、极端事件、概率校准和业务门槛;机构新闻只有出现模型/数据/权重/正式验证或上线变化才计事件。
八、检索覆盖与证据边界#
本轮分源检查了 arXiv API/HTML、OpenReview、Crossref、OpenAlex、Semantic Scholar、AMS、IEEE、AGU、RMetS、EGU/Copernicus、Elsevier、Springer Nature、GitHub、Hugging Face,以及 Google DeepMind、ECMWF、NOAA、Met Office、WMO、CMA 和 Copernicus/CAMS 官方页面。OpenAlex 在本轮请求中返回 429;Semantic Scholar 部分查询亦返回 429,且刚上线 DOI 尚未收录。相关候选均以 arXiv、Crossref/出版商、GitHub/Hugging Face 原始记录交叉核验,聚合器未作为正式状态依据。
代表图严格按具体版本和具体图件核验。ConceptTS arXiv v1 明示 CC BY 4.0,Figure 1 的完整图注和无第三方署名均可在 HTML 版本核对,因此镜像一张完整原图;其他候选的具体图件来源链、复用许可或图注不足时不复制。本站未镜像论文 PDF、受限图件或内部数据。
九、简短结论#
2026-08-24 是一个核心技能安静、方法合同活跃的窗口。最值得当前研究吸收的不是 AeroGraph-PINN 的 40.8% 合成 MSE 降幅,也不是 ConceptTS 的 future-aware MAE,而是三条审计原则:训练和评估必须跨真正未来时段;未来协变量必须来自起报时可运行的系统;空间尺度、投影和插值必须进入验证合同。pySTEPS 的融合教学链为共同样本实验提供了可运行起点,AD4DVAR 的网格合同则提醒我们,只有这些基础条件成立,精细结构和不确定性的评分才有物理意义。