2026-09-04 大气科学 AI 研究日报#
核验截止:2026-09-04 13:02:35 +08:00。主窗口为 9 月 3 日 13:02:35—9 月 4 日 13:02:35;24—48 h 缓冲窗口为 9 月 2 日 13:02:35—9 月 3 日 13:02:35。上一期实际截止为 9 月 3 日 13:34:10,因此两期有 31 分 35 秒重叠;重叠区已按 DOI、arXiv ID、标题和制品地址去重。以下时间均为北京时间,事件时间用于归窗,正文阅读、许可核查、图件处理和网站发布在截止后完成。
一、总体判断与信号地图#
本期最强信号不是雷达临近预报,而是两个更长时效问题。WeatherNext 3把全球集合推进到 15 天、64 成员并加入低延迟静止卫星条件;Laxmi则直接以 IMERG 观测降水替换再分析降水目标,检验“保留动力状态、只更换降水监督”能否改善 1—15 天降水。这两项结果都值得跟进,但前者的准实时比较只有约 6 周,后者的卫星目标本身含检索偏差,且二者都没有发布可复现实验所需的完整代码、权重和冻结样本包。
短时线新增 CloudCast v2,把 CERRA 预训练模型迁移到 NWCSAF 云量观测并做 1—12 h 递归预报。其连续流匹配版本改善空间 FSS,却在 MAE、ACC 和 MSESS 上落后于去掉流匹配的版本;论文目前也没有做集合可靠度检验。空气质量线有一篇正式 CC BY 论文和一篇低证据期刊稿。Palermo NO₂ 研究给出 1—12 h 逐时效结果,但独立观测仅来自一个站点,空间真值主要是 SIRANE 模拟场;Pakistan PM₂.₅ 稿件则存在 Crossref“hourly”与 PDF“daily”的标题冲突,并缺少气象驱动和空间验证。
冻结窗口内没有发现新的、可核验的雷达回波或降水临近预报主结果。这不是“临近预报方向停滞”的判断,只表示本轮已访问来源中没有达到纳入阈值的新论文、权重、数据或实质代码发布。Semantic Scholar API 在本轮持续返回 429,相关结果不能写成“检索为零”。
| 研究线 / 层次 | 本期信号 | 最关键的边界 |
|---|---|---|
| core-nowcasting | 无新的可靠主信号 | 不用卫星降水反演、云量预测或文档提交填补雷达临近预报空缺 |
| core-short-range | CloudCast v2;WeatherNext 3 的早期时效 | 观测迁移改善不等于概率校准;不同分辨率、真值和延迟合同需同表呈现 |
| core-s2s | WeatherNext 3;缓冲补获 Laxmi | 6 周准实时样本偏短;IMERG 训练目标不是无偏地面真值 |
| core-air-quality | Palermo NO₂;Pakistan 日尺度 PM₂.₅ | 单站+模式场不是独立空间验证;日平均自回归不应写成逐小时业务预报 |
| adjacent-method | 生成式降水降尺度中的噪声使用 | 锐化和随机性需要与校准、极值可靠度及新增信息分开判断 |
| infrastructure | 单星蒸馏三维风场;AgsAir 原型 | 上游风反演和未验证应用原型都不计为新的天气/空气质量技巧 |
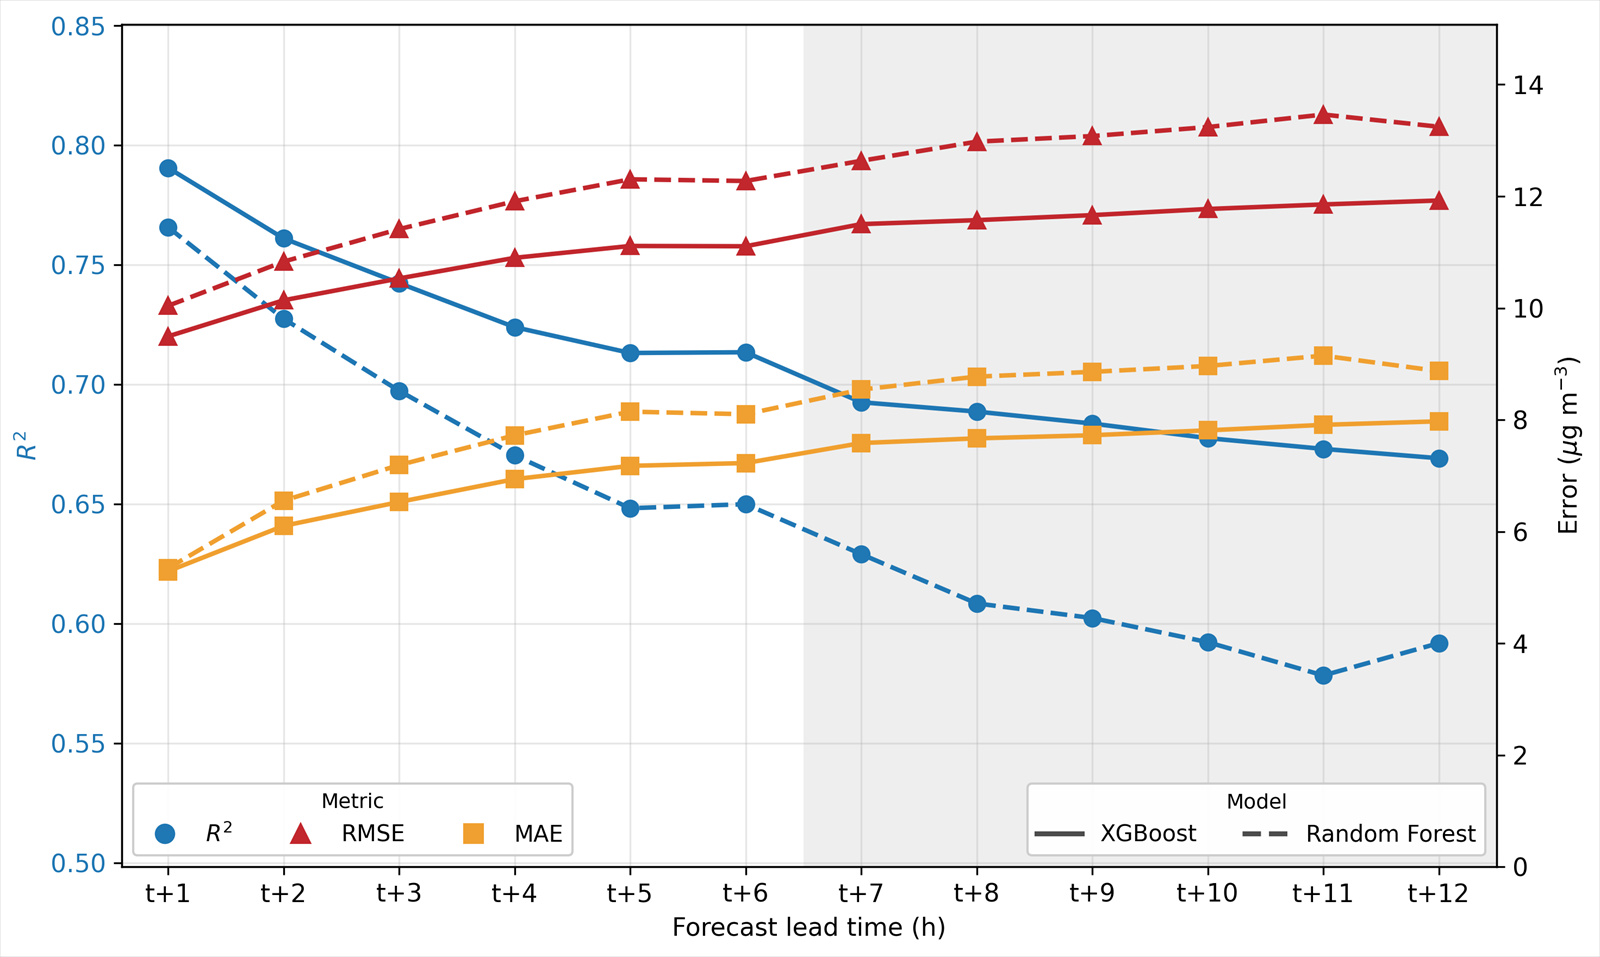
本期镜像 1 张许可明确的代表图:Palermo NO₂ 论文的完整 Figure 9。已从正式 PDF 的嵌入图像无裁剪提取,核实文章为 CC BY 4.0 且图注没有第三方例外;保留原图并生成等比例网页图,未公开论文 PDF。以下数值均为作者报告,本轮未重新训练或复现实验。
二、新增与状态变化条目#
2.1 主窗口#
| 标题 / 对象 | 日期与事件 | 研究主线 | 相关性分类 | 来源 / 正式状态 | 链接 | 代码、数据、许可状态 |
|---|---|---|---|---|---|---|
| WeatherNext 3: Fast, Accurate, and Scalable Weather Forecasting with Earth System Data | 9/3 17:30 arXiv v1 | 全球 1—15 天概率天气预报 | core-s2s;兼具短时信号 | arXiv 预印本;暂无期刊信息 | arXiv/WeatherNext | 实验预报入口可访问;未核到 WN3 代码、权重或完整评估包;PDF 为 Google 保留版权,未镜像图件 |
| From Nowcasting to Forecasting: Adapting a Reanalysis-Trained Cloud Cover Model to Observations | 9/3 20:30 arXiv v1 | 1—12 h 云量预报 | core-short-range | arXiv 预印本;暂无期刊信息 | arXiv | 数据来源可识别;论文指向的仓库仍是旧版 v1,未核到 v2/CFM 代码和权重;未镜像图件 |
| How Do Generative Downscaling Models Use Noise? Insights from Conditional Precipitation Downscaling | 9/4 00:47 DOI 记录创建 | 16 倍降水降尺度中的随机性 | adjacent-method | AIES 正式期刊记录,全文入口受限 | AIES | 官方摘要可核;未核到代码、权重、完整数据和可复用图许可 |
| Physics-Informed Machine Learning for Urban Nitrogen Dioxide Forecasting in Palermo, Italy | 9/4 01:13 DOI 索引;期刊日期 9/3 | 城市 NO₂ 1—12 h 预报 | core-air-quality | Atmosphere 17(9):865,正式论文 | 论文 | 原始公共源可识别,派生数据和 Python 代码仅按请求提供;文章 CC BY 4.0,Figure 9 已镜像 |
| Daily PM2.5 Forecasting in Pakistan with GRU, SVR and Hybrid Ensembles | 9/4 10:23 DOI 记录创建 | 全国日均 PM₂.₅ 次日预报 | core-air-quality,低证据 | International Journal of Emerging Engineering and Technology 正式 PDF;Crossref 标题写成 hourly,与 PDF 冲突 | DOI | 数据称来自 MERRA-2 HAQAST CNN;代码未公开、数据按请求;CC BY-SA 4.0,未镜像图件 |
| STC-ViT: Spatio Temporal Continuous Vision Transformer for Medium-range Global Weather Forecasting | 9/3 19:16 OpenReview 修改时间 | 中期全球预报 | metadata-only | TMLR 审稿中;首次创建早于窗口 | OpenReview | 只能核到摘要与修改时间,挑战页未暴露本次差异;匿名代码线索不足,不能当作新科学结果 |
2.2 24—48 h 缓冲窗口补获#
| 标题 / 对象 | 日期与事件 | 研究主线 | 相关性分类 | 来源 / 正式状态 | 链接 | 代码、数据、许可状态 |
|---|---|---|---|---|---|---|
| Improving precipitation forecasts in an AI weather model using observational data / Laxmi | 9/3 06:50 arXiv v1 | 1—15 天全球降水集合 | core-s2s | arXiv 预印本;作者备注“submitted to Science”不等于录用 | arXiv | 使用 Anemoi/WeatherBenchX 生态但无论文专属代码、权重或冻结评估包;未核到明确可复用图许可 |
| Distilling deep optical flow stereo methods to retrieve dense three-dimensional wind fields | 9/3 03:22 arXiv v1 | 卫星三维风场反演 | infrastructure | arXiv 预印本;暂无期刊信息 | arXiv/代码 | WindFlow MIT 代码/权重及本研究立体求解、微调、蒸馏代码可核;GOES、IGRA、ERA5、EarthCARE 为公开上游数据 |
| AgsAir-PM25-beta | 9/3 08:27 仓库创建 | 24 h PM₂.₅ 平流扩散应用原型 | infrastructure | GitHub 原型,无论文 | GitHub | Streamlit 代码、两个真实 H5 模型和 scaler 可核;无 LICENSE、无冻结验证和论文书目信息 |
以上三项均早于上一期 13:34:10 截止,属于索引/列表延迟补获,不伪装为上一截止后的首次公开。9 月 3 日 12:47 提交的热带气旋次季节动力降尺度 arXiv 稿,对应正式论文已在 2026 年 4 月登记、8 月出版,归入窗口外状态,不算新研究。
三、四条核心研究线#
3.1 core-nowcasting:本轮保持空缺,不以近邻任务代替#
本轮没有新的直接雷达回波外推、雷达—卫星融合降水临近预报、0—6 h 强降水权重/代码发布或可核验状态变化。CloudCast v2 预测的是有效云量,Laxmi 和 WeatherNext 3 的降水时效从 6 h 延伸至 15 天,卫星三维风研究属于观测反演。三者都与临近预报有方法联系,但任务、真值、起报合同和验证指标不同,因此不提升到 core-nowcasting。
该空缺也提醒后续实验把“视觉细节更锐利”与“新增可预报信息”分开。直接雷达线仍应优先检查共同事件、相同雨强阈值、位置容差、可靠度/CRPS、强对流尾部以及观测到报延迟;不能用生成图像或上游检索结果替代预报技巧。
3.2 core-short-range:CloudCast v2 的观测迁移有用,但 CFM 尚未形成概率证据#
任务与数据。 Mikko Partio、Leila Hieta、Ossi Laine 的 CloudCast v2覆盖斯堪的纳维亚 535×475 网格、约 5 km 分辨率,输入最近两个有效云量场并直接输出 +1 至 +12 h。预训练使用 1984—2020 年 CERRA;观测适配使用 2020—2024 年 NWCSAF effective cloudiness,同时引入 MEPS 的动力预报条件。2025 年独立测试共有 2,855 次、每 3 h 一个起报。MEPS 自身每 3 h 更新且提供小时预报,论文报告待 MEPS 到达后在 H100 上一次 12 h 推理约 90 s;真正业务延迟还需要把上游资料等待和预处理计入。
训练与模型。 四阶段依次为 CERRA 单步 MSE 100k steps、6 h 自回归预训练 20k、NWCSAF 确定性 12 时效适配 20k、连续流匹配 CFM 20k;报告 GPU 小时约 2,200、2,300、480 和 750。适配阶段使用 BCE 与 0.2×Soft-FSS。CFM 以干净目标构造流路径,主要作用是恢复空间结构,而不是自动得到校准集合。
效果。 完整 v2 的 MAE 为 0.213,t+1/t+12 ACC 为 0.686/0.483,MSESS 为 0.335/0.479;去掉 CFM 后分别为 0.203、0.743/0.589、0.462/0.600。CFM 版本的 clear/partly cloudy/mostly cloudy/overcast FSS 为 0.668/0.325/0.500/0.785,高于 no-CFM 的 0.520/0.270/0.416/0.708。结论应写成“空间分数改善但逐点误差退步”,而不是单向领先。论文把概率/集合预报列为后续工作,当前没有 rank histogram、spread–skill、CRPS 或可靠度,因此不能把 CFM 的随机生成能力写成已验证的不确定性。
开放性与判断。 论文数据声明指向 fmidev/cloudcast,但当前主分支仍是旧版 U-Net v1,最近实质提交早于本窗口,未见 v2 Transformer/CFM 实现或权重,也没有根许可证。CERRA 和 MEPS 来源可获取,处理后的 NWCSAF 训练集并未形成可直接复现的发布。最值得借鉴的是“重分析预训练—观测适配—动力条件”的分层试验;下一步应在同一成员预算下比较 CFM 和确定性版本,并验证逐阈值可靠度、位移误差与前 1—3 h 的简单平流基线。图件未镜像:arXiv 未显示明确复用许可。
WeatherNext 3 的 0—48 h 结果也影响短时线,但其全球多变量、分层网格和延迟处理与 5 km 云量区域模型不是同一任务,放在下一节统一讨论。
3.3 core-s2s:WeatherNext 3 扩大概率系统,Laxmi检验观测降水监督#
WeatherNext 3#
来源、系统和训练资料。 Stephan Rasp 等的 WeatherNext 3 v1是 15 天、64 成员的全球集合系统。模型以 Fourier Generative Network 优化边缘 CRPS,训练时加入归一化噪声表示 aleatoric uncertainty,并用两个随机种子和 epistemic dropout 表示模型不确定性;推理时各成员/时刻使用独立 dropout mask,训练成员共享 mask,以减少模型通过成员差异“投机”优化 spread。输入包括相隔 6 h 的两帧分析场和低延迟静止卫星拼接资料;单层输出可到 0.1°、小时频率,其他状态场以 0.25°和 6 h 外层步长推进。
训练资料包括 ERA5 1959—2015、HRES fc0–5 2016—2023、2016—2023 静止卫星资料,以及 PARDIG、IMERG、METAR/Mesonet/ICOADS 和热带气旋表格目标。研究版训练到 2023 年末、评估完整 2024 年;生产版训练到 2026-06-30,准实时比较覆盖 2026-07-01—08-11,只有约 6 周。论文同时使用 IMERG Final、独立 MRMS Pass 2 和雨量计评估降水,这比只用训练目标更可信,但不同观测的空间支持和检索误差仍不可互换。
作者报告效果与边界。 论文报告在早期 6 h 降水 CRPS 上,相对 WeatherNext 2/ENS 的改善在 IMERG 参照下最高约 60%,换成 MRMS 约 30%,雨量计约 10%;幅度随真值变化,不能只摘最大数字。每小时起报相对 6 小时循环在考虑延迟后带来约 2—3 h 有效提前量。6 周准实时样本中,上层变量平均 CRPS 在第一周相对 AIFS ENS 约好 10%,但两者的插值、真值及训练资料并非完全独立,而且都接触过 IFS cycle 50r1 的部分信息。极端降水 Brier 检验因样本稀少只做到 4 mm/6 h,论文明确把更强尾部留待后续。
模型仍有六边形网格伪影、6 h 外层边界的时间不连续、站点成员全局偏差和气旋集合欠离散等限制。PARDIG 是多传感器降水资料,不能据此称系统为雷达临近预报。官方 WeatherNext 页面提供实验预报入口,但本轮未核到 WN3 代码、权重、冻结评估样本或完整中间数据;PDF标注 Google 保留版权,故不镜像图件。最优先的复核是完整季节/年度准实时比较、统一真值与插值、强降水概率可靠度,以及小时起报增益在真实到报延迟下能否维持。
Laxmi#
来源、任务和数据。 Julian Schmitt 等的 Laxmi v1保留 AIFS-CRPS 的图网络状态预报结构,把降水目标从 ERA5 换成 IMERG V07 Final,核心问题是观测监督能否改善降水而不破坏大气动力。模型输入 13 层 ERA5 大气状态和 31 个地面变量,明确排除 ERA5 对流降水、径流和降雪;0.1°、30 min 的 IMERG 汇总到 6 h并守恒重网格至约 0.25° N320。训练为 2000 年 6 月—2023 年,2024/2025 留出。
训练与评估。 训练使用 4 成员近似公平 CRPS、α=0.95 和三阶段 rollout,在 128 张 A100 40 GB 上约 10 天。全球主评估是 2024 年 94 个、每周两次的 50 成员起报,范围 60°S—60°N。到第 6 天以后,IFS 起报循环由 06/18 UTC 切换至 00/12 UTC,比较略偏向 IFS;热带气旋部分还使用 2024—2025 的 10 个印度风暴和 46 个全球个例,样本域是任一系统/观测非零区域的并集,属于模型依赖的条件域。
作者报告效果。 第 1 天 24 h 降水 CRPS 相对 AIFS-CRPS 改善 19.3%、相对 IFS 改善 20.1%;95 分位阈值 Brier skill 的相对增益为 57.2% 和 54.4%。spread–skill ratio 从第 1 天 0.83 增至第 15 天超过 0.97。强度分布上,>50 mm d⁻¹ 事件的捕获比例约 61%,对照约 30%;>100 mm d⁻¹ 为 38%,IFS 17%、AIFS-MSE 4%;>300 mm d⁻¹ Laxmi 未捕获,而 IFS 约 10%。在 10 个印度风暴上,50/100 mm 阈值的 Brier score 最优个例数为 12/20,250 mm 阈值则 IFS 与 Laxmi 各 5/10。中等强度改善不能掩盖最极端尾部仍不足。
开放性与判断。 Anemoi 和 WeatherBenchX 为开放生态,但本轮未找到与论文冻结版本对应的 Laxmi 代码、权重、预处理清单和 94 个起报 manifest;arXiv 页面也没有明确的论文复用许可,因此不镜像图件。“直接训练观测降水”是重要设计,但 IMERG 仍是检索产品,并非无偏地面真值。下一步应以独立雷达/雨量站、海陆和纬度分层、同一循环 IFS、极端可靠度和目标不确定性检验,确认增益是否来自更好的观测约束而非目标特有偏差。
3.4 core-air-quality:一篇有逐时效结果,一篇只能作低证据基线#
Palermo NO₂#
任务与数据。 Giuseppe Galioto 等的 正式论文研究 Palermo 的 Viale Regione Siciliana,区域约 110×560 m,划为 10×50 个约 11 m 网格。2020—2025 年共 52,608 h,其中 44,752 h 有配对站点记录。流程用 COPERT 因子和反演交通估计构造排放,以 SIRANE 生成街道网络浓度场,再由 RF/XGBoost 递归预测 t+1 至 t+12 h。输入包括 NO₂ 滞后、当前气象、估计交通、SIRANE 网格值、滞后统计、气候态及目标时效的预报气象;论文没有充分冻结和归档所用预报气象的来源/版本,真实业务合同仍需补充。
拆分和效果。 68%/12%/20% 按时间切分,测试截止段从 2024-10-19 后开始,共 438 天;表中 cell-hour 行数为 17.875M/3.154M/5.250M。XGBoost 的 R² 从 t+1 的 0.7906 降至 t+12 的 0.6692,MAE 从 5.290 升至 7.973 µg m⁻³,RMSE 从 9.493 升至 11.925;RF 同期 R² 从 0.7658 降至 0.5919。摘要给 SIRANE 与站点小时值 r=0.83,讨论另给校准 receptor r=0.98、RMSE 4.9,两者对应环节不同,应避免合并成单一独立验证结论。
最大的证据边界是空间“观测”主要来自 SIRANE 模拟场,真正独立的 NO₂ 观测只有 Di Blasi 一个站。论文报告全域平均场相关 r≥0.97,并不能证明 500 个网格位置都被独立观测验证;反演排放又以同一站点约束,可能吸收模式偏差。原始 ARPA、SIAS 和 OSM 数据可获取,派生数据及 Python 代码仅按合理请求提供。文章为 CC BY 4.0,Figure 9 的许可和完整图注已核实并镜像。
Pakistan 日尺度 PM₂.₅#
论文 PDF的实际标题和任务是全国日均 PM₂.₅ 次日预测,而 Crossref 把题名登记为 “Hourly PM2.5 Forecasting”;本报以正文为准并保留冲突。数据为 2018—2024 年 2,193 个 MERRA-2 HAQAST CNN 全国日均值,按时间 80/20 切为 1,754/439 日,训练内部再取 20% 验证,输入 7 日窗口。特征只有 PM₂.₅ 滞后、滚动均值、月/日/季节,没有气象预报、空间网格或站点观测。
作者以单次运行报告 Linear Regression 测试 RMSE 3.866、R² 0.905,优于 AeroStackNet 的 3.885/0.904 和 GRU 的 3.922/0.9022;验证集调权后的 AeroSynNet 测试 RMSE 4.011,反而弱于单 GRU。极值先用仅训练集 IQR 阈值截断,虽避免测试信息泄漏,却可能压缩最重要的烟霾尾部。论文没有多随机种子、逐季节/事件、空间验证或不确定性结果,代码未公开,数据仅按请求提供。它可作为小样本日尺度基线,不能支持“小时级自适应空气质量管理”的标题式外推,也不应与 CAMS/区域站点业务预报并列。
四、相关方法与基础设施#
4.1 生成式降水降尺度:噪声只在条件不确定部分发挥作用#
Shivam Singh、Simon Michael Papalexiou、Hebatallah M. Abdelmoaty、Tom Hartvigsen、Antonios Mamalakis 的 AIES 论文用同一 U-Net 比较 MSE 条件模型与 conditional WGAN 的 16 倍降水降尺度。官方摘要显示,作者结合 Integrated Gradients、噪声敏感度和逐层表示分析。平均降水几乎完全由低分辨率条件决定;最大降水更依赖随机输入;只有 WGAN 真正使用高斯噪声,差异主要在 bottleneck 和早期 decoder 出现。
这个结果适合转化成实验诊断:不要只看生成图是否锐利,应分别测条件梯度、噪声敏感度、成员有效维数和不同层的表征分离,并把均值、极值、频谱、空间技巧与概率可靠度同列。当前只能取得官方摘要,尚未核到训练年份、区域、数据集、独立测试、绝对指标、代码、权重和许可明确的图件,故本报不扩写不存在的细节,也不把它当作天气预报技巧。
4.2 深光流立体风场:公开实现较完整,但属于观测反演#
Thomas J. Vandal 等的 arXiv v1用 RAFT 深光流替代 GEO-GEO 立体匹配中的窗口相关,再以几何残差和 radiosonde 风联合微调;随后把双星 teacher 蒸馏为单星 student,并让 student 模拟 teacher 的 χ² 和高度不确定度用于质控。GOES-East/West ABI 具有 0.5—2 km、10 min 全圆盘资料;训练跨 15 个月,测试月份为 2025 年 10—11 月。
与 1,320 个独立 radiosonde 配对时,微调使 aggregate RMSVD 降低 18%。三重配对把立体风、NOAA operational AMV 和 radiosonde 区分开:6.2、6.9、7.3 µm 水汽通道的立体风 intrinsic error 分别为 3.31、4.82、4.77 m s⁻¹,低于 operational AMV 的 3.76、5.17、5.28;11.2 µm 长波窗通道则反转为 4.17 对 3.04 m s⁻¹。单星 student 相对 teacher 的 radiosonde RMSVD 总体增加 1.34 m s⁻¹,换来从双星重叠区扩展到全圆盘。ERA5 同时同化 AMV 和 radiosonde,论文正确地把它排除在独立三重配对分解之外。
关键限制包括亮度守恒在生消对流中失效、单像元单示踪层假设、无纹理区的平滑插值可能产生低 χ² 假可信、teacher 的美洲/东太平洋训练地域以及 EarthCARE 仅一个过境示例。论文声明 WindFlow 预训练模型和权重为 MIT,本研究立体求解、微调和蒸馏代码归档于 myzeus/stereo-winds;GOES、IGRA、ERA5 和 EarthCARE 均有公开源。它对资料同化和云系追踪有潜在价值,但尚未测试风反演误差对降水预报或临近预报的实际增益。
4.3 AgsAir:有真实文件的原型,不等于有验证的空气质量模型#
AgsAir-PM25-beta是 Aguascalientes 约 12×12 km、24×24 网格的 Streamlit 原型,结合 Open-Meteo 温度、风和辐射预报、两个 H5 网络、固定/面源排放、二维平流扩散与混合层高度,向前积分约 24 h。仓库确有约 3.12 MB 的风模型、1.13 MB 的排放模型、scaler 和完整应用代码,不是空壳。
但 beta 版本要求用户手工输入统一初始 PM₂.₅,README 也说明原设计依赖本地观测,而当前为便于运行替换成公共预报气象;尚未完成 Open-Meteo 与 RUOA 对比、求解器重构、冻结测试或预报技巧报告。仓库无 LICENSE、无论文、无训练数据清单和独立观测验证。因此本期只记录为基础设施原型,不接受其地图输出为可验证的区域空气质量预报。
五、机构、元数据、窗口外与排除项#
机构信号。 Google DeepMind 的 WeatherNext 官方页已更新至 WeatherNext 3 并提供实验预报入口,与 arXiv v1 属于同一科学事件,未重复计数。本轮未发现 ECMWF、NOAA、Met Office、CMA、WMO 或 CAMS 在冻结窗口内另有达到纳入阈值的 AI 天气/空气质量新结果;这只覆盖本轮成功访问的官方入口,不替代后续补检。
元数据状态。 STC-ViT在主窗口有 OpenReview 修改时间,摘要描述 FNO 与 Transformer 参数化 Neural ODE 在 WeatherBench2 1.5°上的中期预测,页面仍为 TMLR decision pending。由于当前页面没有暴露本次修改差异,不能把修改时间写成新版本结果。缓冲窗口另有 GAIA 2026 extended abstract “Km-scale weather forecasts in regions with little to no data” 的修改记录;其创建于 7 月,36 h California 试验和“少量高分辨率数据”主张不是本窗口新科学结果,保留为窗口外元数据。
窗口外。 “Added value of dynamical downscaling in sub-seasonal tropical cyclone forecast” 的 arXiv v1 于 9 月 3 日 12:47 提交,但 Atmospheric Research 正式 DOI 在 4 月 6 日已创建、8 月已出版,属于旧正式论文的新预印本镜像,不升级。两篇风阵临近预报英译论文已在上一期按 2025 年原文处理,本轮不重复。Hugging Face 的 hugging-science/ai-weather-models-with-earthmover-data 在主窗口只有 docs index 压缩提交,没有新模型、数据、结果或权重,不纳入正文。
访问限制。 Semantic Scholar API 对本轮查询持续返回 429;AMS 正文入口拒绝自动访问,但 Crossref 官方摘要可用;OpenReview 的挑战页限制了精确 diff。上述限制均写成“未取得/未核到”,不写成“没有”。
六、对当前研究的具体启发#
- 观测目标迁移要保留双真值。 Laxmi 和 WeatherNext 3 都说明训练目标会显著改变降水分数。实验设计至少同时保留训练目标同源真值和独立雷达/雨量站,按陆海、纬度、雨强和时效分层,否则难区分真实增益与检索产品偏好。
- 生成模型做组件级噪声审计。 对条件扩散、流匹配和 GAN,除 CRPS/FSS 外,应报告输出对条件和噪声的梯度、成员间有效维数、均值与最大值的噪声贡献、频谱及阈值可靠度。CloudCast v2 的 FSS—MAE 反向变化正说明单一指标会遮蔽取舍。
- 把起报延迟写进技巧。 WeatherNext 3 的小时起报价值来自低延迟卫星资料;区域短时模型也应公开每种观测、NWP 条件和后处理的可用时刻,用 latency-adjusted lead 而非名义时效比较。
- 空间高分辨率不等于空间验证。 Palermo 的 11 m 网格主要由模式场生成,Pakistan 的全国日均序列没有空间结构。空气质量实验应单独列出独立站点数、空间留出、气象预报来源、排放可用性和极端过程误差。
- 上游风场需做端到端价值检验。 三维卫星风论文已有通道分层和独立三重配对,这是很好的上游 QC;下一步要把 stereo/student/operational AMV 分别同化或输入同一预报系统,比较相同对流个例和降水指标,才能判断对下游的实际收益。
- 小样本基线仍要尊重简单模型。 Pakistan 稿中线性回归优于复杂混合网络,说明复杂度不能代替时间切分、尾部保留和多随机种子。后续空气质量基线应始终保留 persistence、线性/树模型和相同输入预算。
七、后续触发条件#
| 对象 | 下一次应升级的触发条件 |
|---|---|
| WeatherNext 3 | 公开代码/权重/冻结评估包;完整季节或全年准实时评估;极端降水可靠度;统一 AIFS/ENS 真值与插值合同 |
| Laxmi | 论文专属代码和检查点;94 个起报清单;独立雷达/站点与海陆分层;同循环 IFS 及 >100/300 mm d⁻¹ 概率校准 |
| CloudCast v2 | v2/CFM 代码、权重和 NWCSAF 处理清单;相同成员预算;位移、可靠度及 1—3 h 平流基线 |
| Palermo NO₂ | 可运行代码和派生数据;多站或移动观测空间验证;冻结预报气象来源;交通/排放误差传播 |
| Pakistan PM₂.₅ | 更正 DOI 元数据;空间和气象驱动;不截断污染极值的事件验证;多种子、公开代码与数据 |
| 生成式降尺度噪声研究 | 正式全文、数据/年份/区域、代码权重;层级噪声审计与校准、极值、频谱共同结果 |
| 三维卫星风 | 冻结 release 和跨卫星域测试;多 EarthCARE/LiDAR 个例;同化或下游降水预报增益 |
| AgsAir | 明确许可证、训练资料和模型卡;实测初值/气象驱动;RUOA 独立验证和事件级 skill |
| STC-ViT/GAIA | 可核查版本差异、正式决定或代码;否则不因修改时间重复升级 |
| core-nowcasting | 新 arXiv/正式论文、权重、数据、基准或实质代码发布;需有雷达/降水直接任务和冻结评估 |
八、简短结论#
本期最值得带走的是两种不同的“观测约束”路线:WeatherNext 3 用低延迟卫星与多源真值扩大概率系统,Laxmi 直接改变降水监督;它们都把目标数据、延迟和独立验证推到模型结构之前。CloudCast v2 展示空间锐化与逐点误差的明确取舍,Palermo NO₂ 则提醒高分辨率模拟场不能替代多站空间真值。雷达临近预报今天没有可靠新主信号,保持空缺比把相邻任务误写成突破更有信息量。